脚下的一块台阶把人送到楼上,接着就在出口处消失了。后面还有一块,再后面又是一块。扶梯里面当然装不下无穷无尽的楼梯:刚刚消失的台阶,会从看不见的下层绕回来。
更有意思的是,整部扶梯明显是斜的,脚下的踏面却仍然平。到达出口,原本高低错开的台阶又排成一小段平地。这两种变化,靠的是同一组台阶和藏在下面的轨道。
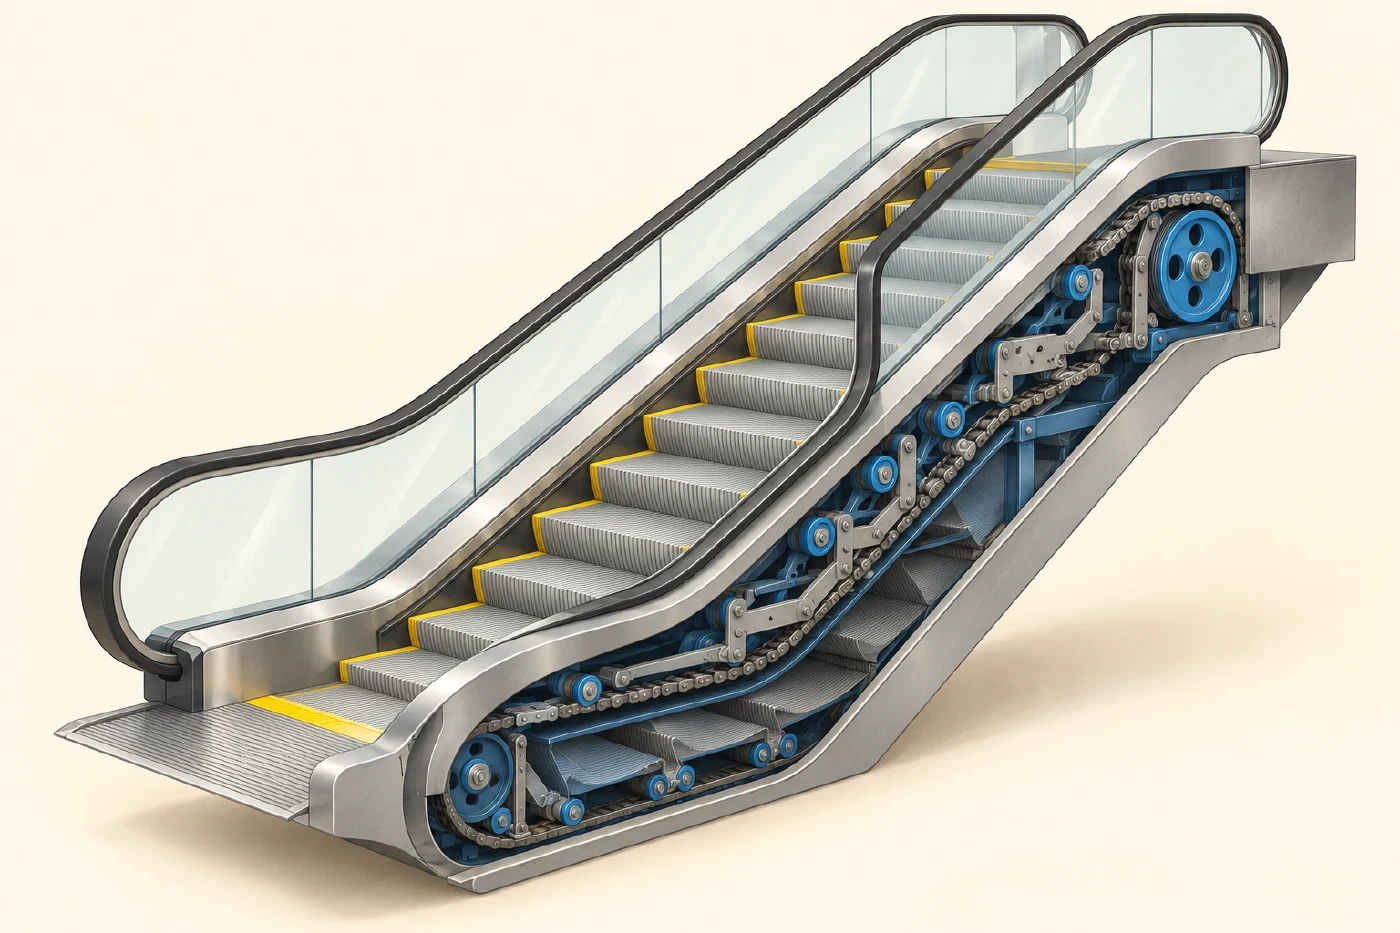
一整排楼梯,由独立台阶连起来
每块梯级都是独立的金属部件。脚踩的表面带有细密的凸棱和沟槽,边缘常有黄色标记。它们一块接着一块,被左右两侧的梯级链连接成闭合的一圈。
把扶梯的侧板暂时想象成透明的,就能看到两条路线:上层把乘客送往出口,下层把空台阶送回入口。到达端部时,梯级沿着回转区域翻过去,再绕回原来的位置。它没有缩进一块神奇的地板,也没有被收起来重新组装。
这和传送带有一点相似:都在循环。不过扶梯还得让人在有坡度的路线上站得稳,仅仅把一串台阶往上拉还不够。
轨道决定姿态,链条负责牵引
看一块梯级的底部,可以找到分工不同的轮轴和滚轮。一组与梯级链相连,接受链条的牵引;另一组沿导轨运动,配合约束梯级的姿态。
如果只从一个点拖着台阶走,它还可能前后转动。让前后支承分别走在安排好的轨道上,台阶的姿态也就受到限制。扶梯向上倾斜的是整条输送路线,乘客脚下的单块踏面仍保持水平。
在入口和出口附近,导轨进入过渡段,相邻梯级的高度差逐渐变小,排成短暂的水平平台;进入倾斜输送段后,高度差再次出现,形成熟悉的楼梯。走完载客一侧,台阶才在内部回转、返回。
所以,看起来像台阶在不断“长出来”和“缩回去”,实际是在改变相邻台阶的位置关系。具体轮子与导轨的布置会随结构设计变化,不能把某张剖面里的“上轨、下轨”直接套到所有扶梯上。
把满载的扶梯拉起来,需要什么
动力来自驱动装置。常见结构把电机、减速机构和驱动主轴布置在上端附近:电机的旋转经过传动,带动链轮,再由链轮牵引梯级链。台阶并不是每块都藏着一台小电机。
减速的意义,也不只是让它慢一点。在考虑传动损失后,转速与输出转矩需要配合,才能以适合乘坐的速度驱动整个梯级带及其负载。
梯级、导轨和驱动装置还需要一个能够支承它们的骨架。那套大型钢结构叫作桁架。漂亮的侧板和玻璃下面,是承受设备自重与乘客载荷的结构系统;能够承载多少人,取决于具体设计,不能给所有扶梯套同一个人数。
不同型号也未必采用完全相同的传动链。已有方案使用行星齿轮等结构,减少电机、主轴与扶手驱动之间的链连接;“某一种剖面如何运转”和“所有扶梯必须这样制造”,是两个层次的问题。[1]
扶手也在循环,但走的是自己的路线
手边的橡胶扶手带,并不是靠乘客的手拖着走。它有自己的导向和驱动部分,在外侧供人握住,在内部绕回去。
在一种常见布置中,主传动通过另一组轴、链条或其他传动件带动扶手,使扶手与梯级的运行速度相匹配。它们各自循环,却要在乘客接触的这段路上配合。如果手一直往前跑、脚却被留在后面,身体就很难维持稳定。
真实设备还会考虑扶手速度监测与异常保护。传动方式、磨损和调整都会影响配合状态,因此不能把示意图中的同步理解成永远不会产生偏差。[3]
出口的梳齿、两侧的刷子,各自挡什么
离开扶梯时,移动的梯级要接近固定的楼层地面。这是整部机器里很重要的一处交界。
出口处的梳齿板像一把横放的梳子,齿尖与梯级表面的沟槽相配合。它帮助完成从移动梯级到固定平台的过渡。梳齿板附近也可设置保护装置,在出现异常位移或夹入情况时触发停止。
它并不能保证把任何东西都弹出来。软鞋、松散衣物或其他物品仍可能带来风险;“有防护结构”不能推导成“可以试着让东西碰进去”。
两侧那排刷毛的任务又不同。它们安装在固定裙板上、位于移动梯级的上方,通过触感提醒和引导,让脚远离梯级与侧壁的间隙。它们不是鞋刷,也不是把缝隙完全封死的屏障。[2]
能持续运转,还得能在异常时停下来
除了把人送上去,扶梯还要应对超速、非预期逆转、链条异常、梯级缺失或下陷、扶手异常等情况。监测、控制和制动需要一起工作:检测到异常后,停止驱动,并由适合的制动装置控制运动。[3]
一些结构还会设置机械止逆或附加制动机构。它们和普通运行制动可以承担不同任务,具体配置取决于设备;不能只凭两种零件的动画,就把全部扶梯概括成一种固定的“双重刹车”。
这些保护降低风险,却不能替代正确使用。踏上时握好扶手,留意鞋带和衣摆,远离侧边,不在梯级上蹦跳;到达出口及时迈过梳齿区域并离开。遇到实际紧急情况,可按就近的停止按钮,并通知现场工作人员处理。[4]
下一次再站上扶梯,可以顺着眼前的细节往下想:脚下的水平踏面由轨道约束,源源不断的台阶来自闭环循环,手边的扶手另有传动。几十秒的平稳移动,背后是这些部件持续配合的结果。